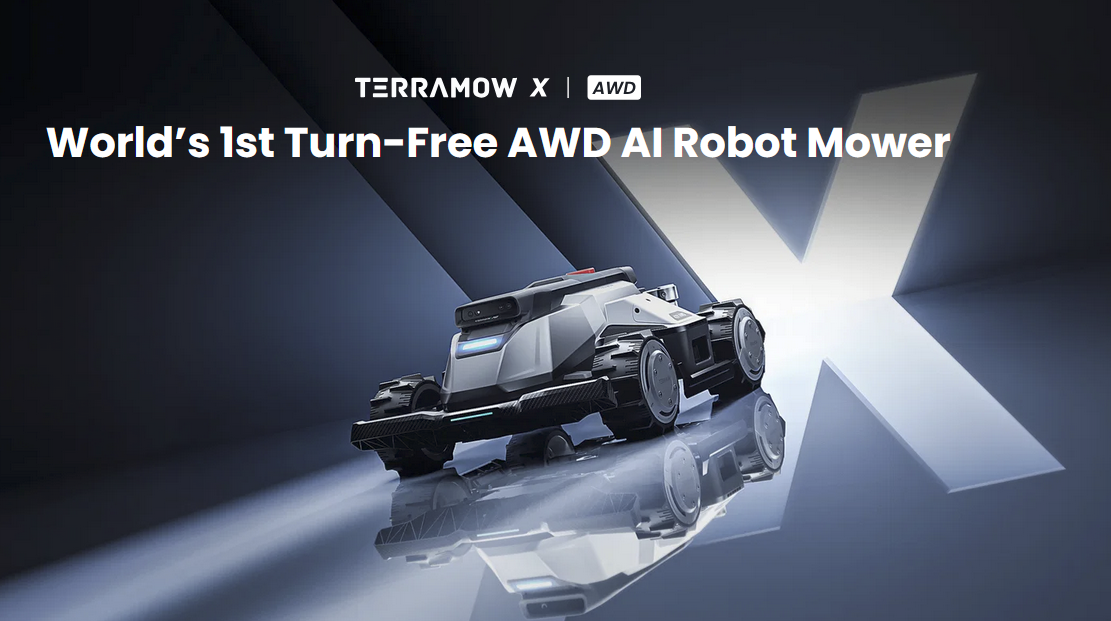
Vejos robotai, dirbantys GPS RTK principu. Šiems robotams nereikia perimetro kabelio.
Robotas naudoja „Shuttle Drive™“ dvikryptę judėjimo sistemą, leidžiančią efektyviai judėti pirmyn ir atgal.
Žemėlapio sudarymui naudojamas vieno paspaudimo automatinis žemėlapių kūrimas bei rankinis teritorijos ribų koregavimas.
Tikslią vietos nustatymo funkciją užtikrina „Dual TerraVision™ 2.0“ sistema su 6 kamerų dirbtinio intelekto vaizdo atpažinimu ir RTK / NRTK technologijos.
Važiuoklėje naudojama visų varančiųjų ratų (AWD) sistema kartu su „Ackerman“ vairavimo technologija t.y. ratai vairuojasi kaip automobilyje, nedarydami jokios žalos vejai.
Robotas naudoja „Shuttle Drive™“ dvikryptę judėjimo sistemą, leidžiančią efektyviai judėti pirmyn ir atgal.
Žemėlapio sudarymui naudojamas vieno paspaudimo automatinis žemėlapių kūrimas bei rankinis teritorijos ribų koregavimas.
Tikslią vietos nustatymo funkciją užtikrina „Dual TerraVision™ 2.0“ sistema su 6 kamerų dirbtinio intelekto vaizdo atpažinimu ir RTK / NRTK technologijos.
Važiuoklėje naudojama visų varančiųjų ratų (AWD) sistema kartu su „Ackerman“ vairavimo technologija t.y. ratai vairuojasi kaip automobilyje, todėl veja nežalojama.
Palydovinė korekcija robotui suteikia tai, ko negali suteikti jokia kamera: galimybę nustatyti savo buvimo vietą kelių centimetrų tikslumu. Praktinis rezultatas – tvarkingos, viena kitą dengiančios pjovimo linijos vietoj chaotiško judėjimo. Atviroje vejoje tai matyti iš karto: pjovimas trunka trumpiau, o po roboto lieka tolygus, tarsi sušukuotas paviršius. Tačiau yra ir aiškus apribojimas – signalui reikia atviro dangaus, todėl siaurame kieme tarp aukštų sienų ar po tankiomis medžių lajomis šie robotai veikia prasčiau nei tie, kurie orientuojasi be palydovų.
Vejos robotai be kabelio su GPS – žoliapjovės, kurių padėtis nustatoma naudojant RTK arba NRTK palydovinio signalo korekciją. Perimetro laido joms nereikia: ribos nustatomos programėlėje, o vaizdo jutikliai arba LiDAR papildo navigaciją ten, kur palydovinį signalą užstoja medžiai ar pastatai.